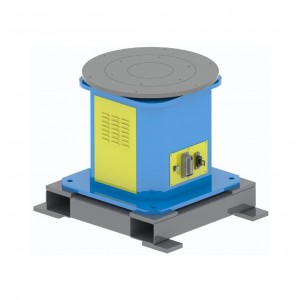
১. জটিল ওয়ার্কপিসের সাথে খাপ খাইয়ে নেওয়া এবং ওয়েল্ডিংয়ের পরিসর প্রসারিত করা
মোটা স্টিলের প্লেট ফ্রেম এবং নির্মাণ যন্ত্রপাতির বাকেটের মতো বড় বা জটিল ওয়ার্কপিসের ক্ষেত্রে, পজিশনারটি ওয়ার্কপিসটিকে ঘোরায় এবং স্থানান্তরিত করে, যা রোবটকে ভেতরের দিক এবং কোণার মতো 'ব্লাইন্ড স্পট'-এ ওয়েল্ড করতে সাহায্য করে। MA1400-এর মতো বেশি পাল্লার রোবটের সাথে যুক্ত হলে, এটি অতিরিক্ত লম্বা বা ভারী ওয়ার্কপিসের জন্য 'একবারে ক্ল্যাম্পিং, ফুল-পজিশন ওয়েল্ডিং' করতে পারে, যা ওয়ার্কপিসের অবস্থান পরিবর্তনের ত্রুটি কমিয়ে দেয়।
২. কায়িক হস্তক্ষেপ হ্রাস করা, কর্মদক্ষতা বৃদ্ধি করা এবং নিরাপত্তা নিশ্চিত করা।
ওয়ার্কপিসের ঘন ঘন ম্যানুয়াল সমন্বয়ের প্রয়োজন হয় না, যা 'স্বয়ংক্রিয় পজিশনিং এবং অবিচ্ছিন্ন ওয়েল্ডিং' সক্ষম করে এবং ব্যাচ উৎপাদনে ওয়েল্ডিং দক্ষতা ৩০%–৫০% পর্যন্ত বৃদ্ধি করে। পজিশনারটি সুরক্ষা প্রতিবন্ধকের সাথে সমন্বয় করে কাজ করে, যা উচ্চ-তাপমাত্রার ওয়েল্ড এবং আর্ক লাইটের সাথে মানুষের সংস্পর্শ প্রতিরোধ করে, নিরাপত্তা ঝুঁকি কমায় এবং ওয়েল্ডিংয়ের মানের ক্ষেত্রে অপারেটরের হস্তক্ষেপ হ্রাস করে।
৩. একাধিক পরিস্থিতির সাথে খাপ খাইয়ে নিন, নমনীয় উৎপাদন ব্যবস্থা উন্নত করুন
ইয়াসকাওয়া রোবট TIG/MIG/MAG প্রক্রিয়া সমর্থন করে এবং এগুলোকে সার্ভো বা হাইড্রোলিক পজিশনারের সাথে যুক্ত করা যায়। অ্যালুমিনিয়াম বা স্টেইনলেস স্টিল ওয়েল্ডিং করার সময়, পজিশনারটি কম গতিতে মসৃণভাবে ঘোরে এবং রোবটটি রিয়েল টাইমে নিজেকে সামঞ্জস্য করে, যা তাপীয় বিকৃতি কমিয়ে দেয়। ওয়ার্কপিসের ধরন পরিবর্তন করার সময়, পজিশনারটি দ্রুত ফিক্সচার পরিবর্তন করে এবং রোবটটি ওয়ার্কস্টেশনে ব্যাপক সমন্বয় ছাড়াই প্রোগ্রাম কল করে নিজেকে মানিয়ে নিতে পারে।